在2026年中国国际工业博览会爱芯元智的展台上,原力灵机携自研的 DM0.5 通用具身大脑亮相,集中展示了接口插拔质检、Insert Anything 通用工业插入和灵巧手柔性切削三个任务。
作为本次展示的智能核心,DM0.5 依托爱芯大算力平台完成模型推理,为三类任务提供统一的智能支撑。
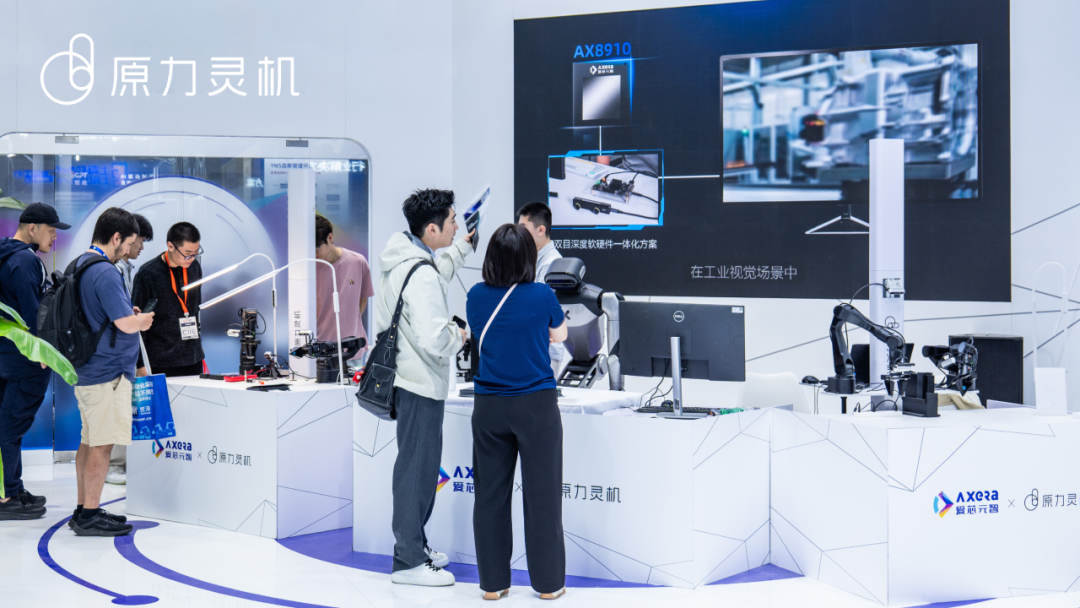
从工业场景中的精密插拔与装配,到生活场景中的食材处理,三个看似不同的任务,指向同一个目标:让机器人不仅能执行预设动作,更能理解任务、适应变化,逐步成长为能够胜任多种复杂操作的通用智能作业终端。
机器人如何练就“精细活”
1. 接口插拔质检:把毫米级操作做得又准又稳
电源线、网线、USB 线……这些日常生活中再熟悉不过的接口操作,对机器人来说却并不简单。
线缆需要被准确抓取,插头需要与接口精准对准,插入和拔出要控制好力度,任务完成后还要将线缆归位。任何一个环节出现偏差,都可能影响整个操作流程。
基于 DM0.5 具身大脑,机器人无需人工介入,即可自主完成长序列连续插拔作业:
毫米级精准对准:接口对准误差小于0.5mm。
长任务自主闭环:端到端连贯执行多步骤任务,摆脱对逐步指令的依赖。
工业级稳定连续:单次运行成功率达99.9%,单次耗时约2分钟,支持24小时不间断测试。
相关能力可无缝迁移至电子设备线缆插拔、连接器装配及接口检测等场景,大幅降低高重复性人工负担。
2. Insert Anything:机器人学会多类型工件插入
工业生产中,不同工件的形状、尺寸与接触条件千差万别,传统方案往往需要逐一开发调试,改造成本高昂。
基于 DM0.5,原力灵机将通用具身模型、高效运动控制与精细力控能力相结合,让机器人完成多类型工件的对准与插入任务,并通过少样本微调,进一步适配新的任务需求,展示了机器人从“学会做一道题”到“解决一类问题”的跨越:
高效推理与运动控制:作业节拍达到10秒/件,任务特化成功率达 99%。
强化学习精细力控:自适应接触式操作,提升复杂工况下的装配成功率。
少样本极速迁移:当前模型已原生支持10余种基础任务,通过 Few-shot 微调即可快速适配全新工件,无需重构模型。
这意味着,当生产需求从单一品类转向多品类、小批量,机器人有望减少对固定程序和专用方案的依赖,更灵活地适应工件与任务的变化。
3. 灵巧手柔性切削:从抓得稳,到切得好
黄瓜等易形变物体对机器人的感知与力控提出了极高挑战:抓得太松易滑落,抓得太紧易破坏。
切黄瓜任务,DM0.5 驱动灵巧手完成黄瓜的抓取、定位、持稳与连续切片,展示通用具身模型在多指协调、手眼配合和精细接触控制方面的能力。
多指灵巧协同:动态调整抓持姿态,实现对非标物体的稳固控姿。
毫秒级柔性力控:根据接触状态实时调节施力,不易损坏物体。
高节拍稳定作业:实现1秒/片的高频切削节拍,连续切片成功率达99%。
相关技术不仅可以应用于食品加工中的食材分拣、抓取与切配,也为精密装配、柔性物体操作等需要精细接触控制的任务提供了样本。
从单一任务到通用大脑,让机器人走向通用生产力
从接口插拔、工业插入到灵巧手柔性切削,三个任务展示了原力灵机 DM0.5 在精细操作、力控协同与任务迁移上的持续探索。
面对不同的操作对象与任务需求,通用具身模型有望通过跨场景泛化与少样本微调,减少新任务开发和产线改造的成本,让机器人更灵活地适应多品类、柔性化的生产需求。
目前,原力灵机正持续训练面向成千上万种任务的通用 Foundation Model,进一步拓展机器人的任务覆盖范围与泛化能力。
未来,随着模型能力不断进化,具身智能有望深入电子制造、精密装配、工业质检及食品精细加工等领域,推动机器人从执行单一固定任务,逐步走向能够适应更多复杂任务的通用智能作业终端,为工业生产带来更灵活、高效的新型生产力。




参与评论
请您注册或者登录星河频率社区账号即可发表回复
去登录
相关评论(共0条)
查看更多评论