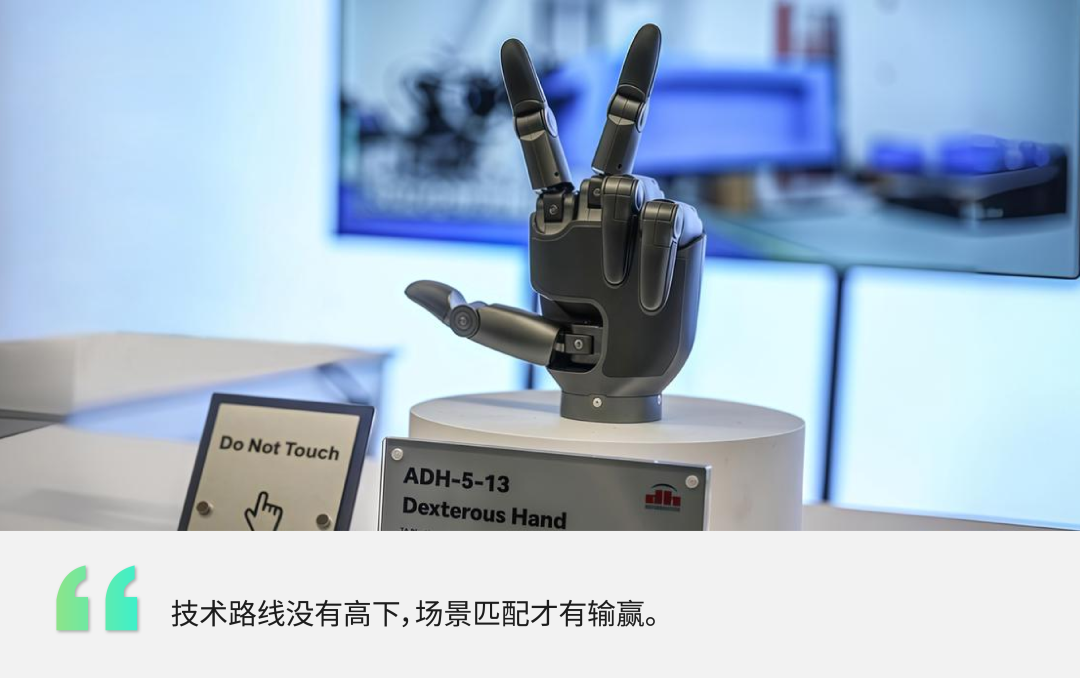
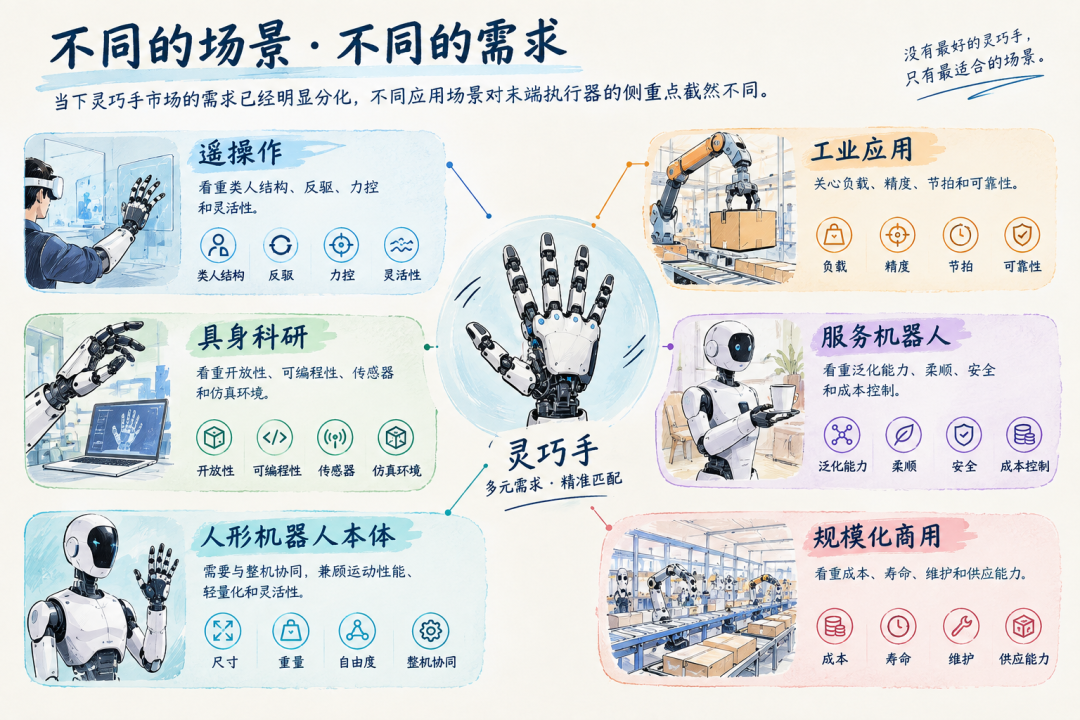
在直驱方案、高自由度、指尖触觉等关键词交织的喧嚣中,大寰机器人携 ADH-5-13 全直驱五指灵巧手与 UDH-3-7 三指灵巧手等新品亮相,以覆盖两指、三指、五指的完整末端执行器矩阵,直接回应具身智能落地中的真实需求。据 IT 桔子不完全统计,截至 2026 年 8 月初,国内灵巧手赛道已录得 74 起融资事件、47 家公司入局,已披露金额合计约 285.1 亿元,前 7 个月的融资总额就已超过 2025 年全年的 169 亿元。GGII 预测,2025 年中国灵巧手市场销量约 1.92 万只,2026 年有望达 7.02 万只,到 2030 年预计突破 43 万只。 但热闹之下,行业里出现了两组反差:直驱方案讨论度最高,高自由度也被不断推高,但出货量最大的仍是连杆灵巧手;工业和服务场景并非没有非结构化的复杂操作需求,落地时却大量选择夹爪。这些反差指向一个更实际的问题:灵巧手要往哪走,不能只看技术路线,还要看具体场景。行业的关注点,正在从能做什么,转向匹配哪些场景和应用。与其追问灵巧手应该往哪条技术路线走,不如先问:不同的落地场景,到底需要什么样的手? 灵巧手在变复杂,传统连杆灵巧手依靠电机、减速器、连杆机构层层传递动力,动力链路环节多,机械结构复杂。直驱方案则大幅缩短了从驱动单元到关节之间的传动链路,让力和运动能够更直接地双向传递。这主要带来了两方面的优势:一是运动更灵活。各关节独立驱动与控制,手指可以形成更丰富的运动姿态;二是力传递更透明。外部作用力更容易传递到驱动端,有利于获取力矩反馈数据,并支持力位混合控制、柔顺交互等控制方式。对于遥操作、人机交互、复杂物体操作来说,这是天然优势。过去,行业对外展示灵巧手时,往往聚焦它能复现多少种人类动作,追求酷炫。自由度也因此成为受关注的关键指标,行业也掀起了一轮自由度军备竞赛,自由度堆叠,30+自由度的产品也不在少数。但进入产业落地考验阶段,衡量灵巧手不能只看动作有多丰富,还要看它能否在真实环境中稳定、持续地完成任务。自由度并非越高越好,关键是与任务需求相匹配。更高自由度固然能实现更丰富的运动姿态,但代价同样客观存在:整机重量与硬件成本同步抬升,控制算法、系统集成的难度指数级上升,仿真训练的数据需求和后期维护的难度也随之上升。如果一台机器人的核心任务只是抓取、搬运、分拣、上下料,处理一批相对固定的工件物体,其实并不需要复刻人类手掌全部的运动能力。这类相对结构化、半结构化的工业、物流场景,更务实的诉求是:自由度够用即可、力控性能稳定、机械结构可靠,同时具备充足的负载能力。放眼整个行业,直驱、连杆、绳驱三类主流技术路线,短期内不会出现某一种路线完全替代其他路线的局面。更健康的产业格局,是不同技术各得其所,面向分化的需求分层落地。当下灵巧手市场的需求已经明显分化,不同应用场景对末端执行器的侧重点截然不同:灵巧手产业化的关键,不是让所有产品奔向同一个技术终点,而是让不同构型的手,去解决不同类型的任务。
 三指与五指,面对分化的市场,大寰机器人在 IROS 展出的两款主力新品,分别瞄准两类典型需求。它们没有跟着唯自由度论的惯性走,而是在性能指标和落地实用性之间寻找平衡。
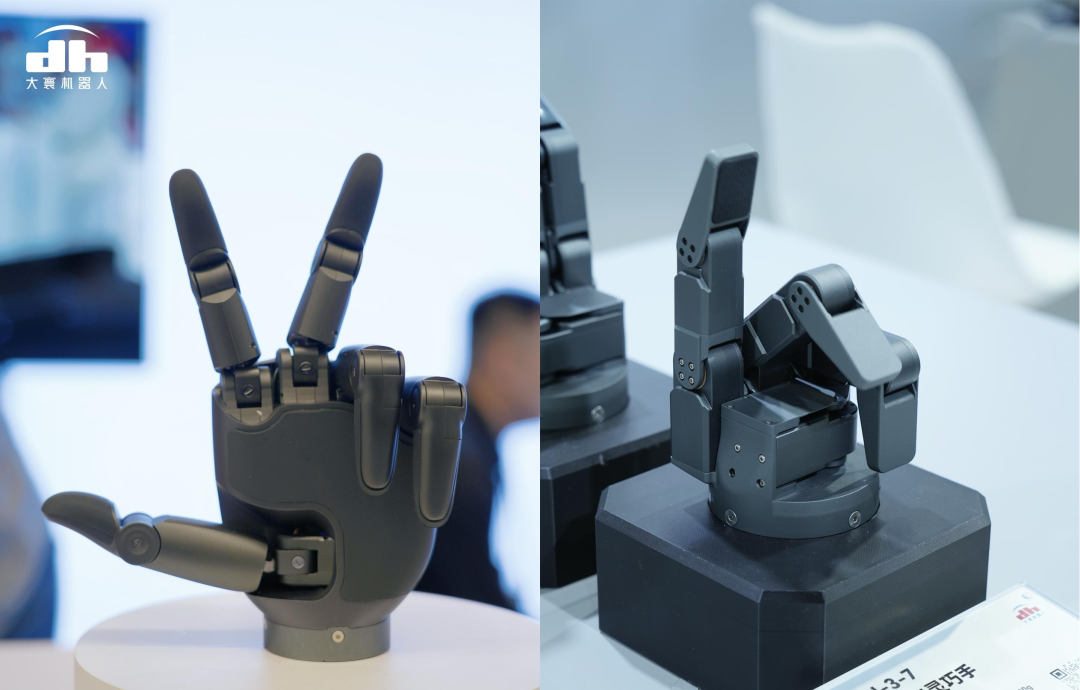
ADH-5-13 是一款拥有13个主动自由度的全直驱中自由度仿人灵巧手。
当灵巧手不断向更高自由度发展,大寰机器人选择了一条更注重综合表现的路径:在运动灵活性、整机重量与力控精度、速度之间寻求平衡。
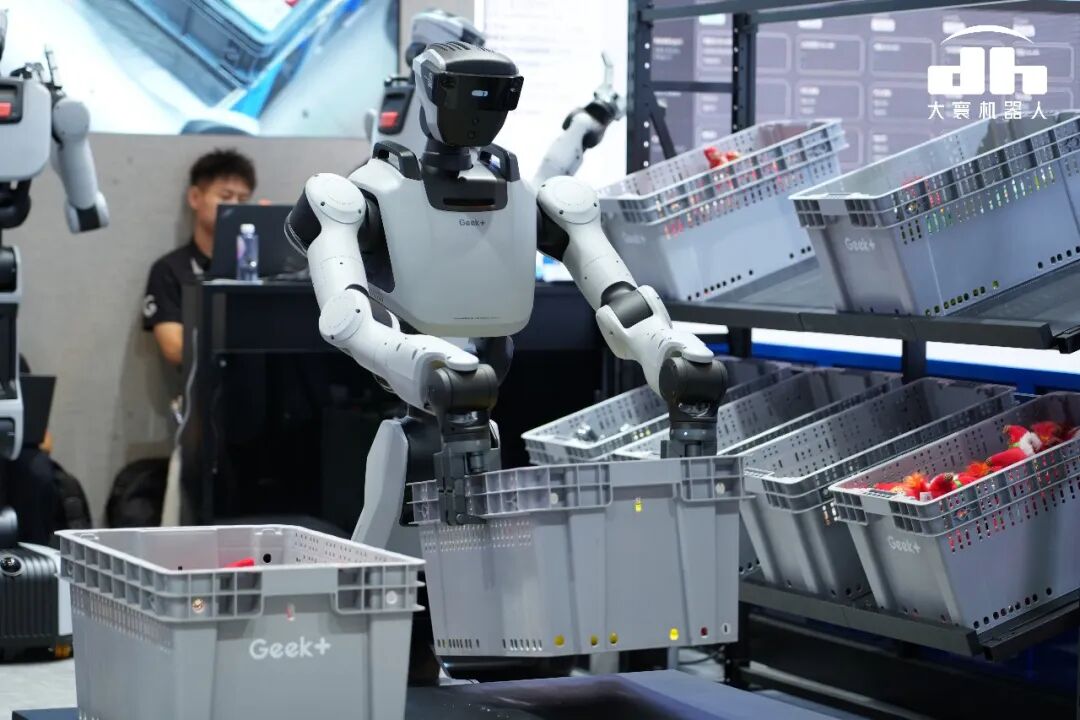
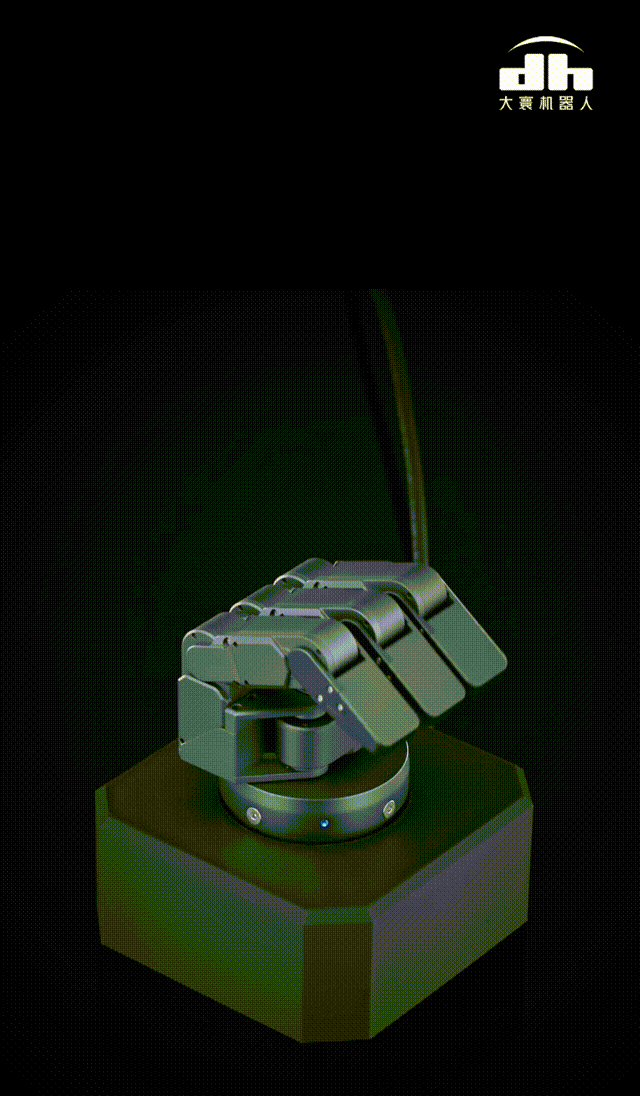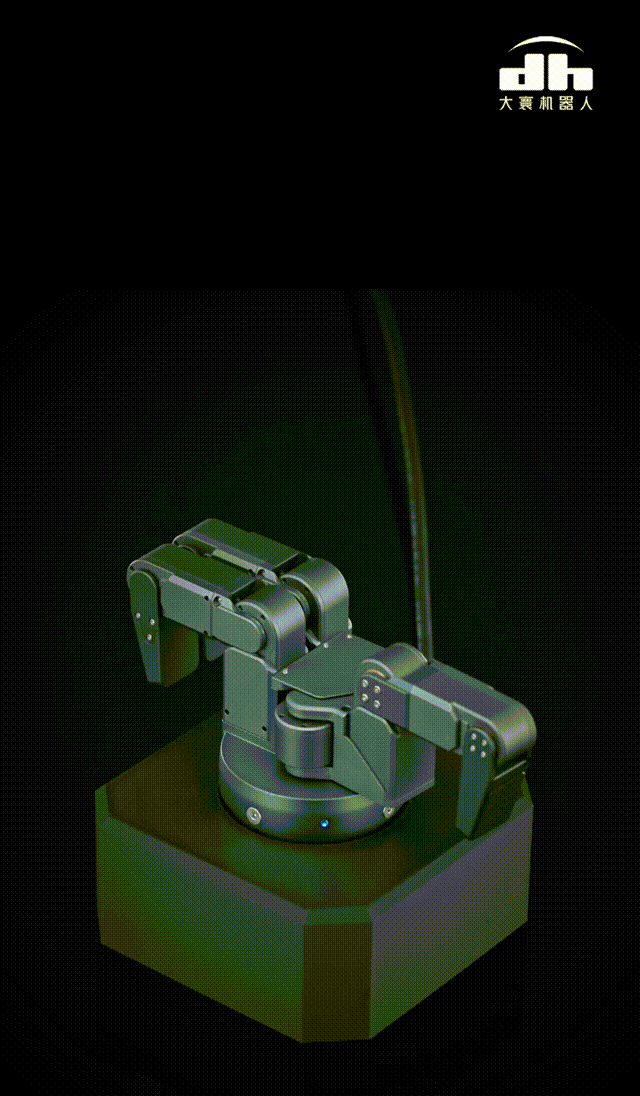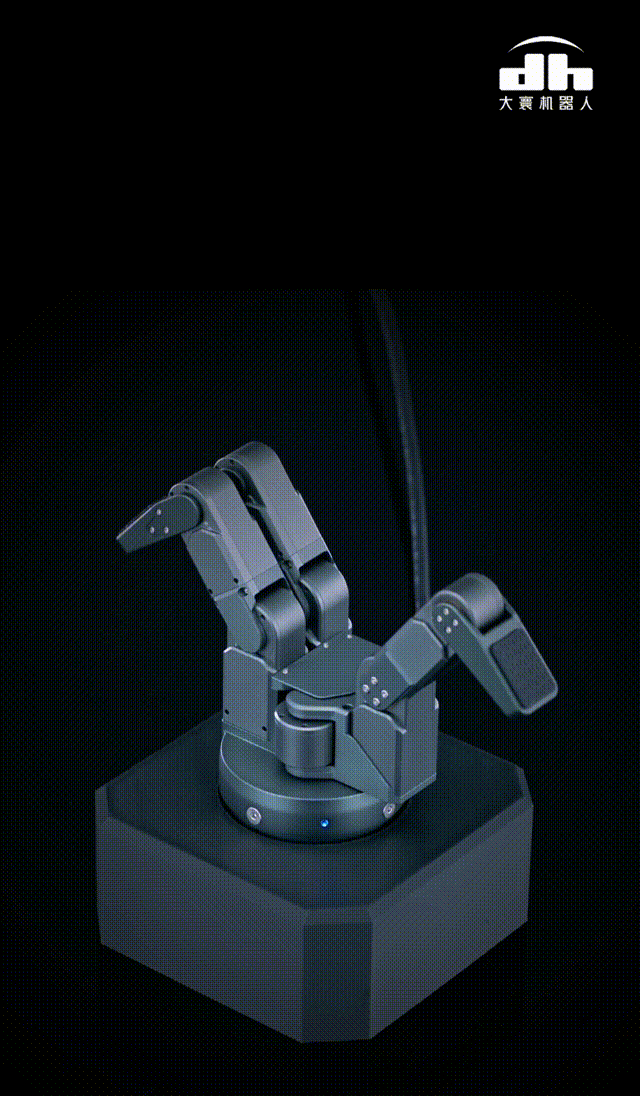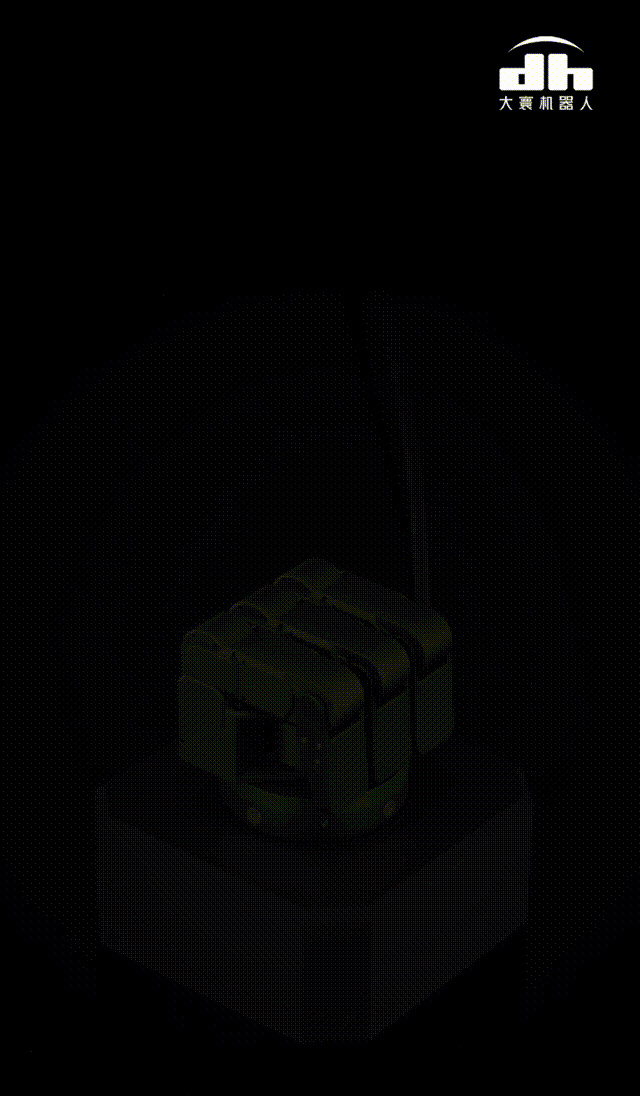
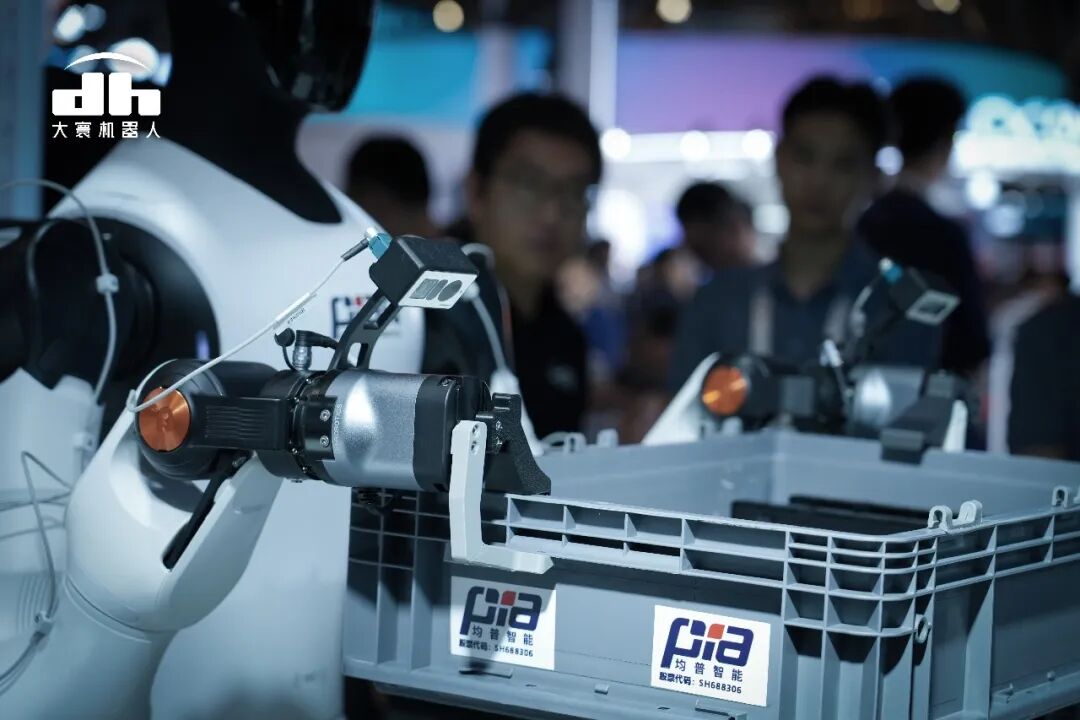
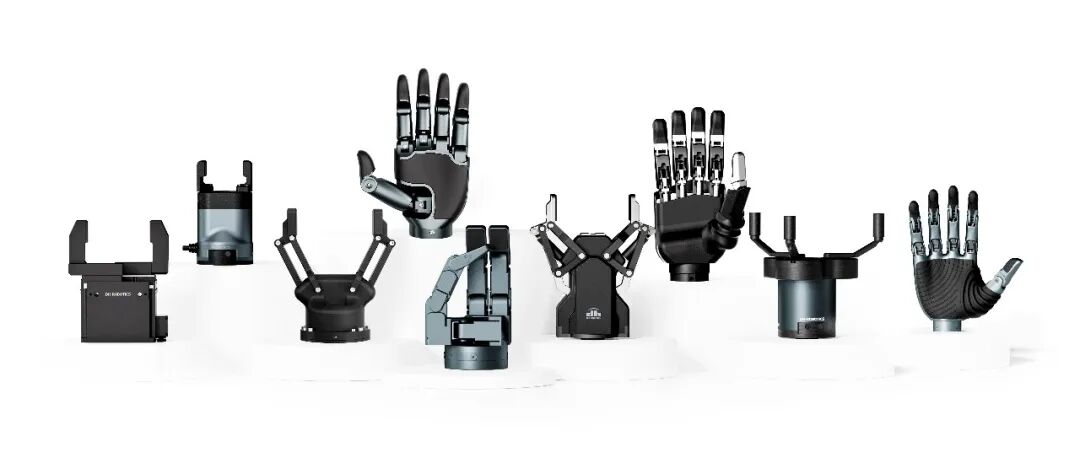
ADH-5-13 重约 735 g,各主动关节可独立控制、支持反驱,能够形成丰富的手部姿态,并为力位混合控制提供支持。感知层面,ADH-5-13 集成指尖触觉传感器,同时可兼容电子皮肤、六维力传感器、视触觉传感器等多种感知方案。用户可以根据遥操示教、具身科研实验及人形机器人配套等不同任务需求,自主配置、更换。为降低使用与维护门槛,这款产品的传感器及单个模组采用便捷可更换设计,不需要拆解整手或者完整手指,就能完成部件替换。这套方案维护效率相比传统方案提升 300%,后期使用与维护成本也能得到有效控制。硬件层面,每个关节均内置双磁编码器,实现关节位置的高精度感知,指尖重复定位精度可达±0.2mm。这些设计面向遥操作示教、具身智能科研及人形机器人配套等不同需求。场景各有侧重,共同考验的却是灵巧手能否将运动、感知与控制能力转化为可用的操作能力。如果说 ADH-5-13 侧重仿人操作的灵活性与精细控制,那么 UDH-3-7 三指灵巧手则在姿态灵活切换与负载能力之间寻求平衡。这款产品在今年 WAIC 2026 现场,极智嘉搭载 UDH-3-7 展示了智能仓储场景下的分拣与搬运作业,让观众直观看到三指灵巧手在通用抓取任务中的表现。UDH-3-7 三指灵巧手是一款兼具力量与灵活性的实干型灵巧手。产品具备 7 个主动自由度,关节支持主动弯曲、被动弯曲以及反驱,可灵活调整抓取姿态;整机抓取最大负载可达 15kg,最大张开宽度 160mm,重复定位精度为±0.2mm,并可根据项目需求选配指尖传感器。选择三指构型,本身就是基于任务做出的结构性取舍。大量工业抓取、搬运、分拣、装配作业,并不需要五根手指协同完成全部动作。在处理箱体、零部件、各类异形工件时,三指的布局已经可以覆盖相当多的作业工况。这里也需要厘清一个认知误区:三指灵巧手并不是五指灵巧手的低配简化版本,而是针对另一大类任务,专门做出的独立结构选择。两款产品放在一起,能够清晰看到大寰机器人的设计逻辑:不依靠单一款产品解决全部任务。五指 ADH-5-13 形态更加贴近人手,主打操作灵活性、可拓展感知与便捷维护,适配遥操作、科研实验、人形机器人配套;UDH-3-7 三指灵巧手更偏向工程实用性,重点强化抓取能力与负载表现,面向工业落地场景。不存在五指一定比三指更加先进,或是三指一定优于五指的简单结论。工业端更加看重稳定耐用、负载、精度、节拍、成本维护;科研场景优先关注自由度、开发开放性、传感配置、硬件拓展能力与可编程能力。两套产品的设计出发点本身就截然不同。 真正的灵巧手竞争,时至今日,市面上出货规模相对可观的灵巧手产品,依旧以连杆方案为主。大量灵巧手的落地项目,集中于高校科研、实验室、人形机器人样机验证、遥操作演示场景。这一行业现状说明,灵巧手距离大规模产业化还有一段距离,硬件技术能力和产业真实需求之间,尚未完成充分匹配。这并不代表工业领域没有灵巧操作的需求,而是工业生产环境需要的产品特性,和实验室演示的产品侧重点并不一样。实验室环境允许更高成本、更长调试周期,优先追求动作多样性与感知拓展性;工业产线则要面对 7×24 小时持续作业,对故障率、维护成本、交付周期都有严苛的硬性约束。这也是大寰机器人没有选择押注单一技术路线的底层原因。行业容易出现跟风现象,一旦某一类技术路线走红,不少厂商快速趋同,追逐相近的自由度指标、相似的硬件结构,瞄准同质化的应用赛道。但对机器人产业而言,盲目跟风追逐热点,并不等于合理的产品开发。更健康的产品逻辑,应当是先明确任务需求,再去匹配对应的机械结构与技术方案;而不是先选定热门的技术路线,再四处寻找场景来证明这套技术的价值。从两指、三指到五指,大寰机器人逐步形成了覆盖不同操作需求的产品矩阵,背后是对构型选择与技术路线的持续思考。两指夹爪面向高频、高确定性作业任务;三指灵巧手处理复杂度更高的抓取任务,主攻工业落地;五指灵巧手聚焦遥操作、科研实验、人形机器人样机配套。机器人产业正在加速迈向能够实际干活,末端执行器赛道的竞争逻辑同样发生变化,竞争重心逐步从单一产品比拼,转向面向差异化任务的矩阵化竞争。评判一款灵巧手能不能打开更多落地场景,核心标准不在于它仿真人类手掌的相似度有多高,而在于它能否适配具体的作业任务。未来,灵巧手赛道将长期维持多技术路线、多产品形态共存的格局。直驱方案不会完全替代连杆方案,五指灵巧手不会淘汰三指产品,三指灵巧手同样无法完全取代夹爪,不同硬件方案各自对应不同的现实问题。当具身智能逐步走出实验室,渗透到工业制造、商业服务乃至家庭场景,灵巧手需要回答的命题,也会变得越来越具体:需要完成哪些作业任务、部署在什么样的环境、是否必须搭载触觉感知、成本和可靠性能否支撑规模化量产落地。行业最终比拼的,并不是谁造出结构最复杂的手,而是谁打造出真正适配机器人干活的手。大寰机器人在这次 IROS 的展出逻辑也是如此,不为追逐热门技术而选定路线,而是立足真实任务需求定义产品。灵巧手产业的拐点,不在于参数表上的指标突破,而在于硬件真正走进产线、实验室,实实在在解决不同场景下的操作难题。




参与评论
请您注册或者登录星河频率社区账号即可发表回复
去登录
相关评论(共0条)
查看更多评论