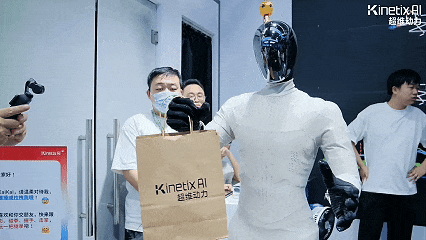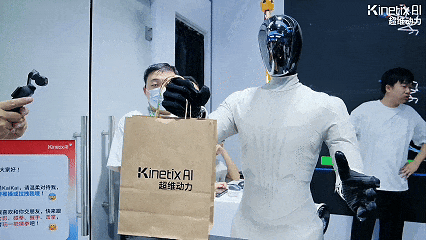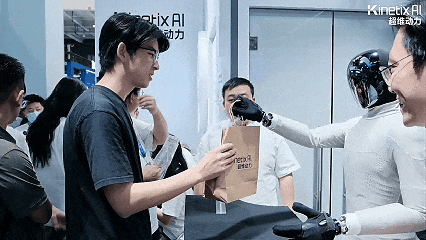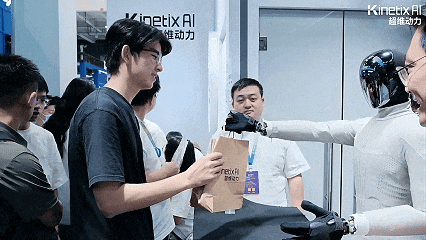
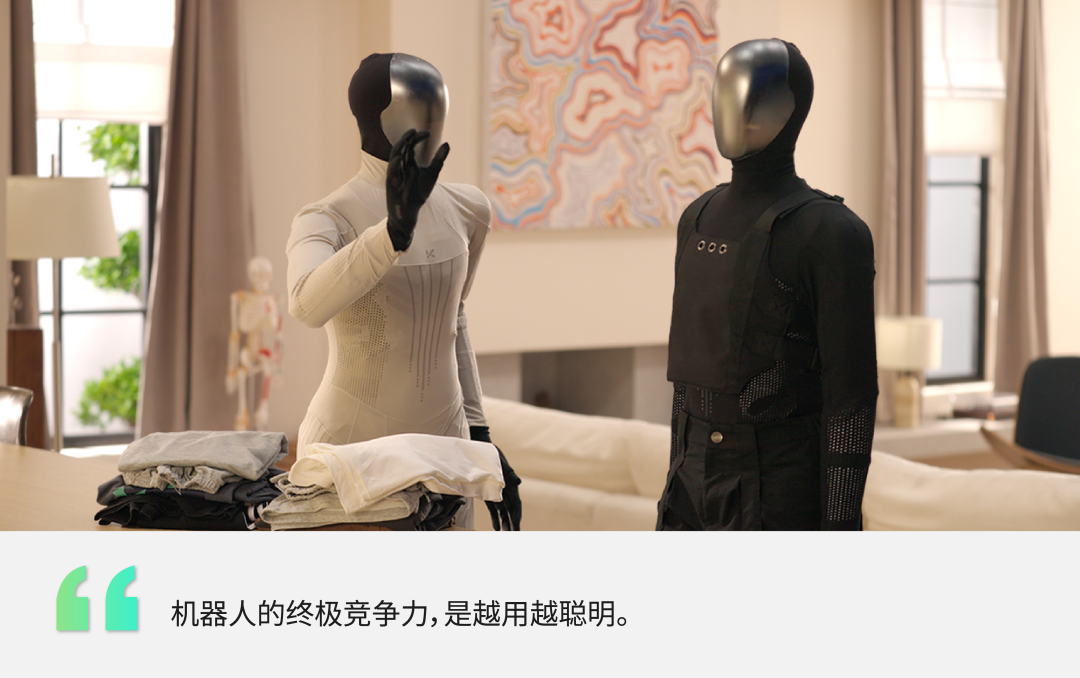
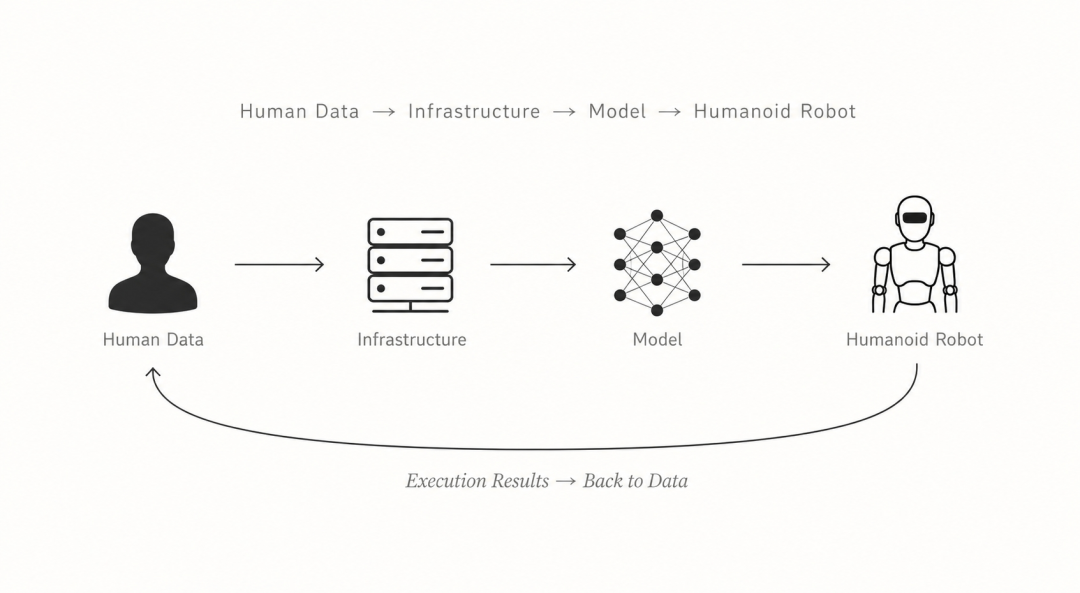
作者|毛心如具身智能的竞争,正在进入一个越来越较真的阶段。早期,行业比的是谁先把机器人做出来;后来,比的是谁的动作更像人。到了今天,随着 VLA、世界模型以及人形机器人加速走向真实场景,真正决定一家公司长期竞争力的,可能已经不只是机器人现在会什么,而是它能不能让机器人持续学会新东西。最近,超维动力(Kinetix AI)完成超 5 亿元天使+轮系列融资,由淡马锡旗下投资机构祥峰资本、方广资本、万石资本等加注。本轮融资将主要用于加速数据-模型-本体的协同迭代,并推动具身智能产品化落地。成立不到一年,超维动力已经搭起一套覆盖第一人称数据采集、具身模型、世界模型、训练基础设施、人形机器人和灵巧手的完整技术体系。这家公司真正想做的,或许不是再造一台更像人的人形机器人,而是回答一个更底层的问题:机器人究竟应该怎样像人一样学习?从造机器人到教机器人,数据正在成为新的起点过去几年,人形机器人产业最直观的竞争,是硬件参数。身高、重量、自由度、关节扭矩、行走速度……这些指标决定机器人能不能动起来,也决定它能不能完成特定任务。但当机器人开始真正进入物理世界,一个问题很快暴露出来:让机器人动起来并不难,难的是让它持续学会新东西。人类学习一个动作,并不需要工程师把每个关节的角度、速度和轨迹都写进程序。一个人看到别人拧瓶盖、拿杯子、挥球拍,很快就能模仿;做错了,再根据结果调整。机器人没这么幸运。它需要摄像头、传感器、动作数据、环境信息以及大量训练,才能逐渐建立起从看到到理解再到行动的联系。因此,具身智能发展到今天,数据的重要性正在快速上升。超维动力的思路,就是从这里切入。他们把第一人称数据采集作为整个技术体系的起点,通过 KAI Halo Lite 这样的轻量化头环,把人类在真实环境中的操作过程记录下来。这不是简单拍一段视频。KAI Halo Lite 可以同步采集第一视角视觉信息、人体姿态以及环境信息,并进一步进行三维场景重建和动作语义处理。目前其已经累计采集超过 10 万小时数据,覆盖多种动作和技能类别。这背后的意义在于,机器人学习的对象开始从机器人自己做过什么,扩展到人类在真实世界里是怎么做的。过去的机器人数据,往往来自工程师为机器人设计的演示任务;而第一人称数据更接近人类真正的生活和劳动过程。比如一个人打开柜门、拿起水杯、绕过桌子、把东西放到指定位置。这些动作看起来普通,但对机器人而言,每一个都包含大量隐性的空间信息和身体协调关系。手应该怎么伸?身体应该向哪里移动?什么时候减速?物体被抓住之后,下一步该怎么做?这些信息很难单纯靠语言告诉机器人,却可以通过真实世界的数据被记录下来。所以,超维动力强调的数据-模型-本体飞轮,正在试图改变机器人能力形成的方式。数据告诉机器人人类是怎么做的,模型负责理解和泛化,本体在现实世界里真正执行;执行结果再变成数据,继续训练下一轮模型。这样一来,机器人不再只是一个被训练好的产品,而更像一个能够持续学习的系统。这也正是具身智能与传统机器人最大的区别之一。传统机器人更像是在既定任务里把动作做得越来越稳定;具身智能则试图让机器人面对没有被提前写进程序的情况,也能自己找到解决办法。从这个角度看,超维动力把数据放在整个技术体系最前端,并不只是做一台数据采集设备,而是在试图建立自己的机器人学习入口。
模型不只是机器人的大脑,更要成为连接虚拟与现实的中枢
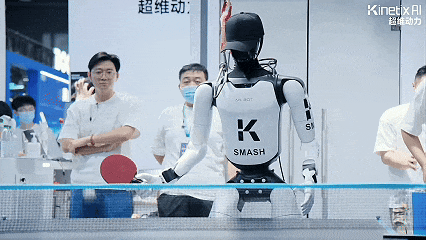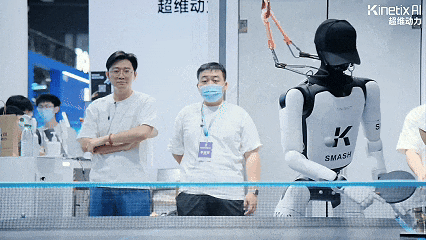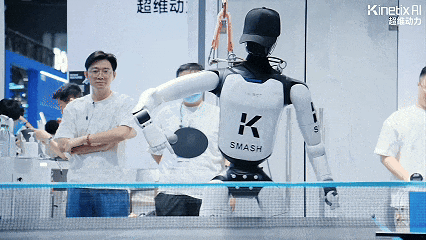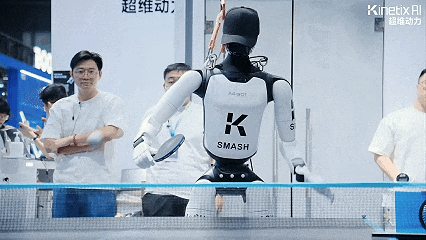
有了数据之后,真正困难的问题来了:机器人到底怎么从数据里学会能力?这也是超维动力把 KAI World Model 放在技术体系核心位置的原因。今天大家谈世界模型,已经不再只是讨论能不能生成一个逼真的视频。对机器人来说,更重要的是:如果它准备采取一个动作,能不能提前知道这个动作可能带来什么结果?向前走一步会不会撞到东西?把手伸过去,物体会不会移动?用更大的力量抓取,会不会把杯子捏碎?球拍向这个方向挥出去,球下一秒可能出现在哪里?这些问题,本质上都涉及机器人对物理世界的预测。KAI World Model 把视频生成、空间建模、动作预测和任务评估放到同一个体系里,让模型不仅看懂世界,还能预测动作之后可能发生什么。超维动力的世界模型路线没有停留在纯粹的视频生成层面,而是进一步强调在机器人真实任务中的应用。如果说第一人称数据解决的是机器人应该向谁学习,那么世界模型解决的就是机器人如何理解自己面对的世界。而这两件事,最终还要落到机器人身上。今年以来,超维动力在 WAIC、WRC 等公开场合持续展示的 SMASH 人形机器人乒乓球系统,就是一个很直观的例子。乒乓球看起来只是一个展示项目,但对机器人而言,它同时考验视觉感知、轨迹预测、身体控制、动作规划以及实时决策。球飞过来的时间只有几百毫秒,机器人没有太多时间慢慢计算。它必须判断球在哪里、下一步会往哪里走,同时让肩膀、手臂、腰部甚至腿部一起配合。也正因此,SMASH 并不只是一个让机器人会打乒乓球的模型,它更像是把一项高动态任务,变成对具身智能系统综合能力的一次压力测试。更重要的是,这套系统还展示了跨本体部署能力。SMASH 不只运行在超维动力自己的 KAI Bot 上,也适配了宇树 G1、智元远征 A3 等不同形态的机器人。这背后对应着具身智能产业一个越来越重要的问题:未来真正有价值的,到底是一台机器人,还是一套可以迁移到不同机器人身上的能力?如果同一套模型只能绑定一台机器人,那它更像一个产品。如果同一套能力能够迁移到不同身体上,它才更接近真正意义上的通用智能。这也是超维动力全栈路线值得讨论的地方。它没有把数据、模型、本体拆成几个互不相关的业务,而是希望让三者形成一个持续反馈的系统。模型在真实世界里失败,暴露问题;问题反过来推动数据采集方式调整;新数据继续训练模型;模型能力提升后,再进入新的本体和新的场景。这样一来,本体不再只是模型的执行终端,而成为整个学习系统的一部分。超维动力联合创始人罗平认为,本体是技术飞轮的关键环节。没有足够好的身体,模型能力很难完整发挥;而没有持续的数据和训练体系,再好的身体也很难不断获得新的泛化能力。从这个意义上看,超维动力押注的不是某一个单点技术,而是一条从数据进入、经过模型处理、再回到物理世界验证的完整链路。
从会展示到能落地,超维动力开始面对真正的商业化考题
当然,对一家成立不到一年的具身智能公司来说,技术闭环只是第一步。资本最终会问一个更现实的问题:这套技术能不能变成产品,产品能不能变成收入?这也是此次超 5 亿元融资之后,超维动力必须回答的问题。从目前的产品布局看,公司并没有只押注人形机器人整机,而是同时推出了 KAI Hand、KAI Halo Lite、KAI World Model、KAI Embodied AI Infra 和 KAI Bot。这样的产品矩阵,逻辑非常清晰:一端是数据采集,一端是模型与基础设施,中间连接的是机器人本体和灵巧操作。其中,KAI Halo Lite 已经面向市场销售,KAI Hand 也开始交付产业客户。这意味着超维动力并不是等到整机成熟之后再考虑商业化,而是尝试把已经具备独立产品价值的能力拆出来,提前进入市场。对一家成立时间并不长的公司来说,这有一个现实意义:先让技术单点产生价值,再逐步把单点能力组合成完整的具身智能解决方案。但更大的想象空间,仍然来自 KAI Bot。超维动力此前发布的全尺寸人形机器人 KAI Bot(KAI),身高约 173 厘米,体重约 70 公斤,拥有 117 个自由度,强调高度拟人的身体结构和动作能力。为什么一定要把机器人做得这么像人?答案其实与前面的数据体系有关。如果未来机器人要大量学习人类的数据,那么机器人身体越接近人类,数据从人到机器之间的转换成本就越低。一个人弯腰拿东西、伸手抓取、转身避障,身体的运动逻辑是天然统一的。机器人如果拥有完全不同的身体结构,就需要额外完成一层翻译。而超维动力希望通过高拟人本体,把这种翻译尽可能缩短。这也是 KAI Bot 在整个技术体系中的真正价值:它既是机器人的身体,也是整个数据—模型闭环最终必须面对的真实世界。当然,这条路线依然面临不少现实挑战。 人形机器人真正走向规模化,不能只靠展会上一次漂亮的演示。机器人需要在长时间运行中保持稳定,需要降低成本,需要进入真实家庭、工厂和商业空间,还要面对安全、维护、供应链以及客户投资回报等一系列问题。尤其是对超维动力这样的年轻公司来说,技术能力已经通过 KAI、KAI Hand、KAI Halo Lite 和 SMASH 等产品逐渐展现出来。但从技术成立走向商业成立,仍然需要更多真实订单和长期运行数据来证明。所以,这次超 5 亿融资并不只是给超维动力更多资金去做一台更复杂的机器人,而是让它有机会继续把此前已经搭起来的技术体系往前推。数据采集规模需要扩大,模型需要继续训练,世界模型需要进入更多真实任务,本体需要进一步工程化,灵巧手和数据设备需要获得更多产业客户,而这些产品在真实世界里的运行结果,又会反过来成为下一轮模型训练的数据。最终形成一个越来越大的循环。这可能也是今天具身智能行业正在发生的变化。早期大家关注的是机器人有没有一个聪明的大脑。再往后,大家发现只有大脑还不够,还需要一具能够执行任务的身体。 而到了现在,越来越多公司开始意识到,大脑和身体之外,还缺少一个更关键的东西:让机器人持续学习的机制。超维动力选择从数据-模型-本体切入,本质上是在回答这个问题。如果这套飞轮能够真正跑起来,那么机器人就不再只是一个一次性交付的硬件产品,而可能逐渐变成一个能够随着数据积累持续升级的智能系统。超维动力这次超 5 亿元融资更值得关注的是,它押注了一种不同的产业逻辑:未来真正有竞争力的机器人公司,可能不是最早把机器人造出来的那一家,而是最先建立机器人自己能够越来越会干活这套机制的公司。 而这,才是超维动力接下来真正需要证明的事情。
参与评论
请您注册或者登录星河频率社区账号即可发表回复
去登录
相关评论(共0条)
查看更多评论